 Capital de Tokens
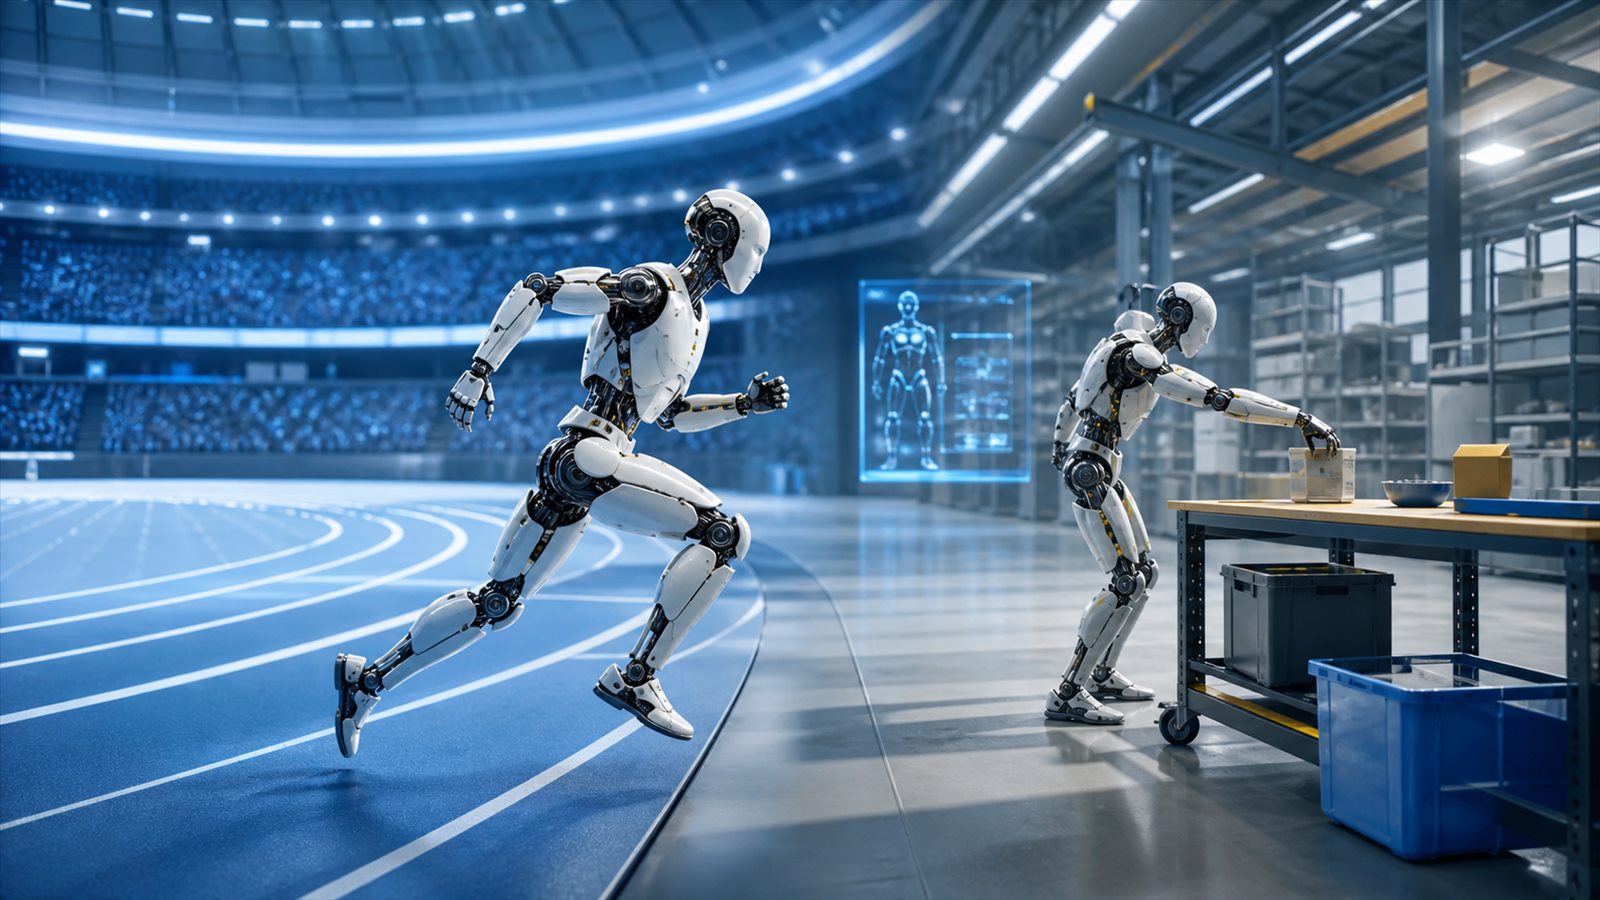
Un robot humanoide acaba de recorrer 100 metros en 8,64 segundos.
La cifra es inevitablemente llamativa: el récord mundial masculino de Usain Bolt es 9,58 segundos.
Pero si nos quedamos únicamente con el titular de “un robot ya es más rápido que Bolt”, nos perdemos la parte realmente interesante de los 2nd World Humanoid Robot Games, celebrados en Pekín del 22 al 26 de agosto de 2026.
El evento reunió 666 equipos de 16 países y más de 2.000 robots, con 51 pruebas y 1.301 sesiones de competición en el National Speed Skating Oval, el “Ice Ribbon”. En apenas un año, algunas marcas atléticas de los humanoides mejoraron de forma brutal. Al mismo tiempo, las pruebas más importantes empezaron a trasladarse fuera de la pista hacia fábricas, viviendas, servicios, manipulación fina y escenarios de emergencia.
Ese cambio de foco importa mucho más que cualquier récord deportivo.
Porque correr rápido demuestra que estamos mejorando motores, control dinámico, balance, materiales y software de locomoción.
Pero un humanoide útil necesita algo más difícil:
percibir un entorno cambiante, decidir qué hacer, manipular objetos, corregir errores y completar una tarea larga sin que un humano lo rescate.
Eso es embodied AI en serio.
Qué ocurrió en Pekín
La segunda edición de los World Humanoid Robot Games se celebró entre el 22 y el 26 de agosto de 2026.
Según el portal oficial de Pekín, participaron 666 equipos y 2.056 robots, frente a 280 equipos en la primera edición. El programa creció hasta 51 eventos, divididos entre pruebas competitivas y escenarios orientados a aplicaciones reales.
Entre las disciplinas aparecieron:
- carreras de 100, 400 y 1.500 metros;
- salto;
- fútbol;
- artes marciales y boxeo;
- levantamiento de peso;
- tenis de mesa;
- baile;
- tareas domésticas;
- operaciones industriales;
- servicios;
- respuesta ante emergencias.
La organización no está intentando construir simplemente unos “Juegos Olímpicos para robots”.
Está creando una colección pública de benchmarks físicos.
Y eso convierte el evento en una fotografía bastante útil del estado actual de la robótica humanoide.
Fuentes: Beijing International Web Portal y cierre oficial de los Games.
El número viral: 8,64 segundos en 100 metros
El protagonista deportivo fue Tiangong Ultra, desarrollado por el Beijing Innovation Center of Humanoid Robotics, también conocido como X-Humanoid.
Durante el evento fue bajando sucesivamente sus tiempos.
Reuters reportó primero una marca de 9,39 segundos, después 8,86 segundos en semifinales y finalmente 8,64 segundos en la final de los 100 metros para robots grandes.
La progresión es todavía más espectacular si la comparamos con 2025.
En la primera edición, el ganador necesitó aproximadamente:
2025   21,50 s
2026    8,64 s
En un año, la marca se redujo en casi 13 segundos.
Eso no parece una mejora incremental.
Parece un salto de régimen tecnológico.
Reuters lo describió como una combinación de avances en diseño ligero, motores optimizados y software de control, que permite al robot mantener pasos muy rápidos y una cadencia elevada.
Fuente: Reuters, 25 de agosto y Reuters, análisis del 28 de agosto.
¿De verdad “batió a Usain Bolt”?
Numéricamente, sí:
Tiangong Ultra   8,64 s
Usain Bolt       9,58 s
Pero técnicamente hay que poner un asterisco enorme.
No estamos comparando dos pruebas homologadas bajo las mismas reglas deportivas.
Reuters señala, por ejemplo, diferencias en la salida: Bolt utilizó bloques y tuvo un tiempo de reacción medido, mientras que el robot comenzó desde una postura distinta. La mecánica, reglamentación, cronometraje y condiciones de competición no son equivalentes a una prueba oficial de World Athletics.
La comparación sirve para visualizar la magnitud de la velocidad alcanzada.
No para declarar que el récord humano de Bolt haya dejado de existir.
Hay otra diferencia incluso más reveladora.
Después de cruzar la meta, varios robots tuvieron problemas para detenerse. Algunos terminaron contra protecciones y uno de los impactos llegó a producir chispas y un pequeño incendio.
Un ser humano de élite no solamente corre.
También percibe la distancia restante, ajusta su zancada, desacelera, evita obstáculos y preserva su propio cuerpo.
Ese detalle aparentemente cómico muestra exactamente dónde está el siguiente problema de ingeniería.
400 metros: velocidad sostenida
El 100 m mide aceleración y velocidad punta.
Los 400 metros exigen mantener estabilidad durante mucho más tiempo.
Tiangong registró 38,15 segundos en la prueba de robots grandes.
Como referencia, el récord mundial humano masculino de Wayde van Niekerk es 43,03 segundos.
De nuevo, no son competiciones homologables, pero la evolución interanual es impresionante: la marca ganadora de la edición anterior había sido aproximadamente 1 minuto y 28 segundos.
Pasar de 88 segundos a poco más de 38 en un año significa que el avance no consiste únicamente en un robot que aprendió a hacer un sprint corto.
Hay mejoras en estabilidad, potencia continua, disipación, control de postura y coordinación dinámica.
1.500 metros: el problema de mantener el cuerpo bajo control
En 1.500 metros, el equipo Tianzhuo ganó con aproximadamente 2 minutos y 21,64 segundos.
La edición anterior había necesitado más de seis minutos.
Aquí la cuestión técnica cambia otra vez.
Para un robot bípedo, cientos o miles de ciclos de apoyo significan acumular pequeños errores en:
- orientación;
- estimación de posición;
- contacto pie-suelo;
- sincronización de articulaciones;
- temperatura de actuadores;
- consumo energético;
- vibraciones;
- estabilidad del torso.
Una caída puede producirse porque un error minúsculo se amplificó durante decenas de pasos.
Por eso las pruebas de distancia son un benchmark interesante para la robustez del control locomotor.
El salto de 2,88 metros: otro titular que necesita contexto
Uno de los humanoides alcanzó 2,88 metros en una prueba de salto, frente a aproximadamente 0,95 metros en la edición anterior.
AP destacó que la cifra supera los 2,45 metros del récord mundial humano de Javier Sotomayor.
Pero tampoco estamos ante pruebas equivalentes.
El formato robótico y el salto de altura humano reglamentario tienen mecánicas distintas.
Lo importante no es declarar un nuevo récord deportivo mundial.
Lo importante es el salto tecnológico entre generaciones.
Un sistema bípedo capaz de transformar rápidamente energía eléctrica en impulso vertical requiere:
actuadores de alta potencia
        +
control preciso del centro de masa
        +
sincronización de múltiples articulaciones
        +
estructura capaz de absorber el aterrizaje
Fuente: Associated Press.
Lo realmente importante: el 100 m pasó a ser autónomo
Aquí aparece uno de los cambios más interesantes de 2026.
La organización anunció que la prueba de 100 metros se convertiría en una competición para robots completamente autónomos.
Eso cambia el significado del benchmark.
Un robot teleoperado puede tener una locomoción excelente y depender todavía de un humano para tomar decisiones.
Un robot autónomo debe ejecutar un loop parecido a éste:
sensores
   ↓
percepción
   ↓
estimación del estado
   ↓
planificación
   ↓
control
   ↓
actuadores
   ↓
entorno físico
   ↓
nuevos sensores
Ese ciclo ocurre continuamente.
En software tradicional podemos reintentar una función.
En el mundo físico, una decisión incorrecta puede hacer que un robot de decenas de kilos caiga al suelo, choque con una persona o rompa una pieza costosa.
Por eso Physical AI y embodied AI son bastante más difíciles que un agente que opera únicamente sobre APIs.
De la pista a la fábrica
Los organizadores diseñaron además pruebas en entornos parecidos al mundo real.
En vez de limitar todo a arenas creadas específicamente para la competición, algunos escenarios se trasladaron a contextos como:
- fábricas;
- hoteles;
- viviendas modelo;
- retail;
- servicios;
- emergencias.
En las reglas previas al evento se mencionaban tareas como doblar ropa, combatir incendios o preparar alimentos.
Y en el cierre oficial aparecen ejemplos todavía más concretos.
En la prueba de Smart Charging Service, un robot debía retirar conectores, cargar vehículos y devolver los conectores a su posición.
En General Service, varios robots lograron tareas como organizar placas identificativas, imprimir documentos y destruir papel.
Esto parece mucho menos espectacular que un sprint de ocho segundos.
Pero desde el punto de vista de la inteligencia es probablemente más difícil.
Fuente: Beijing Investment Promotion Service Center y cierre oficial.
Por qué manipular objetos sigue siendo tan difícil
Un modelo de lenguaje puede mover un token con precisión perfecta.
Un robot tiene que mover un objeto real.
Supongamos que queremos conectar un cable.
El problema parece sencillo:
coger cable → encontrar puerto → insertar cablePero en realidad contiene muchos subproblemas:
localizar el cable
↓
estimar su pose 3D
↓
identificar qué extremo agarrar
↓
calcular un punto de agarre estable
↓
mover el brazo sin colisionar
↓
ajustar fuerza de los dedos
↓
localizar el puerto
↓
alinear dos geometrías
↓
insertar con tolerancia milimétrica
↓
detectar si funcionó
↓
corregir si falló
Y todo eso debe funcionar con cambios de iluminación, objetos ligeramente desplazados, fricción diferente, cables deformables y sensores imperfectos.
La locomoción puede optimizarse sobre una pista relativamente estructurada.
La manipulación general tiene un espacio de estados muchísimo más grande.
El verdadero benchmark: recuperación ante errores
Hay una característica que suele desaparecer de los videos promocionales: qué ocurre cuando algo sale mal.
Un sistema realmente autónomo no puede depender de que un técnico pulse reset cada vez que falla.
Necesita detectar:
"el objeto se me cayó"
"el cajón no abrió"
"el conector está mal alineado"
"mi pie resbaló"
"hay un obstáculo nuevo"
Y después generar una acción correctiva.
Podemos pensar en tres niveles de madurez:
Nivel 1
Ejecuta una demo cuando todo está exactamente preparado.

Nivel 2
Completa la tarea con pequeñas variaciones.

Nivel 3
Detecta fallos, replantea y se recupera autónomamente.
La mayoría de los robots comerciales que realmente transformarán fábricas, almacenes y servicios necesitarán acercarse al nivel 3.
Ahí está una de las fronteras importantes de embodied AI.
El contraste perfecto: velocidad extraordinaria, inteligencia todavía limitada
El mismo día en que Reuters analizaba los récords de velocidad, Breakingviews publicaba una lectura mucho más fría de la industria china de humanoides.
La conclusión central era que todavía existen problemas importantes de:
- inteligencia;
- fiabilidad;
- destreza;
- aplicaciones comerciales realmente rentables.
Durante los Games también se observaron robots incapaces de completar tareas básicas, caídas y fallos de manipulación.
No hay contradicción.
Las dos cosas pueden ser ciertas al mismo tiempo:
la locomoción humanoide está avanzando extremadamente rápido y la autonomía general sigue siendo insuficiente para sustituir de forma masiva a trabajadores humanos.
Fuente: Reuters Breakingviews.
El cuello de botella se está desplazando del cuerpo al cerebro
Durante años, uno de los grandes problemas era conseguir simplemente que un humanoide caminara sin caer.
Eso sigue siendo difícil, pero los Games muestran que una parte del stack físico está madurando muy rápido.
Podemos simplificar el sistema en capas:
┌───────────────────────────────┐
│ planificación / razonamiento  │
├───────────────────────────────┤
│ percepción multimodal         │
├───────────────────────────────┤
│ policy de movimiento          │
├───────────────────────────────┤
│ control dinámico              │
├───────────────────────────────┤
│ actuadores + sensores         │
├───────────────────────────────┤
│ estructura mecánica           │
└───────────────────────────────┘
En la primera etapa de la robótica humanoide, las capas inferiores dominaban el problema.
Si el robot ni siquiera podía mantenerse de pie, poco importaba que tuviera un gran modelo de visión o planificación.
Ahora empiezan a aparecer máquinas con locomoción suficientemente buena como para que el cuello de botella se desplace hacia arriba.
La pregunta deja de ser:
“¿puede caminar?”
Y empieza a ser:
“¿entiende lo que está ocurriendo y puede completar una misión sin supervisión?”
Ese cambio es enorme.
Qué tienen que ver los LLM y los VLM con todo esto
Los humanoides modernos están empezando a combinar varias familias de modelos.
Una arquitectura conceptual puede verse así:
cámaras + audio + sensores propioceptivos
                 ↓
        percepción / VLM
                 ↓
      modelo de alto nivel
                 ↓
        plan de acciones
                 ↓
   locomotion/manipulation policy
                 ↓
       controladores locales
                 ↓
            actuadores
Un VLM puede interpretar una escena.
Un modelo de alto nivel puede convertir una instrucción como:
"recoge las cajas y deja libre el pasillo"en una secuencia:
1. localizar cajas
2. detectar zona de almacenamiento
3. caminar hasta la primera
4. agarrarla
5. transportarla
6. comprobar estabilidad
7. repetir
Después, policies de movimiento mucho más rápidas se encargan de convertir esas intenciones en movimientos de articulaciones.
Eso recuerda a la arquitectura de un agente de software:
LLM
 ↓
plan
 ↓
tool call
 ↓
resultado
 ↓
replanificación
La diferencia es que aquí las tools son brazos y piernas.
Y el resultado no es JSON.
Es el mundo físico.
Los Games funcionan como un benchmark público
Hay otro aspecto valioso del evento: la competición produce presión comparativa.
Cuando cientos de equipos ejecutan tareas similares bajo reglas compartidas podemos observar:
- tiempos;
- estabilidad;
- tasa de éxito;
- autonomía;
- capacidad de recuperación;
- precisión;
- velocidad de manipulación.
Eso permite comparar generaciones y detectar avances que en una demo corporativa serían difíciles de cuantificar.
La evolución de los 100 metros es un buen ejemplo:
21,50 s → 9,39 s → 8,86 s → 8,64 sUna competición repetida cada año convierte el progreso en una serie temporal.
Y cuando las tareas de fábrica o servicio maduren lo suficiente, esas métricas pueden ser mucho más interesantes que las de atletismo.
La pregunta que deberíamos hacer en 2027
En la próxima edición, mirar únicamente quién corre más rápido probablemente será menos interesante.
La pregunta útil será otra:
¿cuántas tareas puede completar un humanoide de principio a fin sin intervención humana?
Por ejemplo:
¿puede trabajar 2 horas sin reset?
¿puede recuperarse después de una caída?
¿puede manipular objetos que nunca vio durante entrenamiento?
¿puede detectar una situación insegura y detenerse?
¿puede cambiar de tarea mediante instrucciones en lenguaje natural?
¿puede hacerlo a un coste económicamente razonable?
Esas métricas nos dirán mucho más sobre la llegada de los humanoides al mundo productivo.
Conclusión
Los World Humanoid Robot Games 2026 dejaron imágenes que hace pocos años habrían parecido ciencia ficción.
Un humanoide recorriendo 100 metros en 8,64 segundos es técnicamente impresionante.
Pero probablemente no sea el dato que mejor predice el futuro de la robótica.
La señal más importante es que los benchmarks están empezando a moverse desde:
caminar
correr
saltar
hacia:
percibir
manipular
planificar
trabajar
recuperarse
Ese es el punto donde la robótica humanoide comienza a encontrarse de verdad con la inteligencia artificial agéntica.
Un robot que corre más rápido que un humano es una demostración espectacular de ingeniería.
Un robot que entiende una tarea, trabaja durante horas en un entorno impredecible y resuelve sus propios errores sería algo mucho más importante:
una máquina capaz de convertir inteligencia artificial en trabajo físico autónomo.
Y esa carrera apenas está comenzando.
Fuentes
- Reuters — Chinese robot Tiangong clocks sub-9 second 100 metres in Beijing
- Reuters — China’s record robotic strides show the limits of human speed
- Reuters Breakingviews — China’s robots fail early market test
- Associated Press — Chinese humanoid robots smash human records in 100m sprint and high jump
- Beijing International Web Portal — 2nd World Humanoid Robot Games: Highlights & Ticket Info
- Beijing International Web Portal — 2nd World Humanoid Robot Games Conclude
- Beijing Investment Promotion Service Center — 2nd World Humanoid Robot Games to Run in Beijing in August
- Xinhua — Robot Tiangong breaks men’s 400m world record
- CCTV/CGTN — What do humanoid robots actually compete in?