29 de agosto de 2026 · Capital de Tokens
OpenAI planea retirar sus modelos de Cursor el 12 de noviembre de 2026 tras la adquisición por SpaceX. Más allá del conflicto empresarial, el episodio expone un riesgo técnico clave: depender de un proveedor de modelos dentro de un harness agentic.
29 de agosto de 2026 · Capital de Tokens
Technical debt hace más caro cambiar el software; operational debt hace más caro mantenerlo funcionando. Explicamos la diferencia, cómo se acumulan, cómo se alimentan entre sí y por qué migraciones de observabilidad como URL Ping Tests → Standard Tests son un buen ejemplo de ambas.
28 de agosto de 2026 · Capital de Tokens
Un video de Gustavo Entrala muestra correo, calendario, presentaciones, hojas de cálculo y automatizaciones controladas desde ChatGPT. La clave no es una demo espectacular: es el cambio de arquitectura hacia Work, apps, Cloud Browser y Scheduled Tasks, donde el lenguaje natural se convierte en una interfaz para ejecutar trabajo real.
28 de agosto de 2026 · Capital de Tokens
Un tutorial viral de 2023 mostraba cómo meter ChatGPT dentro de Jupyter reutilizando la sesión del navegador. En 2026 el patrón sigue siendo valioso, pero la implementación cambió: Jupyter AI, la API oficial, modelos locales con Ollama y notebooks ejecutables convierten al LLM en un verdadero agente de análisis.
28 de agosto de 2026 · Capital de Tokens
La interfaz principal puede dejar de ser Jira, Slack o Stripe y pasar a ser tu agente. Analizamos el cambio de paradigma agent-first: menos tiempo dentro de las apps, más uso de sus capacidades vía MCP, WebMCP y APIs.
28 de agosto de 2026 · Capital de Tokens
Microsoft llevó Intelligent Terminal de un fork experimental con chat integrado a una plataforma multiagente: modelos locales, OpenCode, agentes por pestaña, ejecución dentro de WSL, sesiones ACP y un roadmap que apunta a terminales persistentes y comandos dinámicos. Repasamos qué cambió entre julio y agosto de 2026 y qué sigue todavía en desarrollo.
28 de agosto de 2026 · Capital de Tokens
LEAP 71 probó motores y un aerospike generados por Noyron, un modelo de ingeniería computacional que codifica física y reglas de fabricación. Contrastamos las afirmaciones del video con fuentes técnicas y explicamos qué cambia realmente cuando el software empieza a diseñar hardware complejo.
28 de agosto de 2026 · Capital de Tokens
La Physical AI no es simplemente ejecutar un modelo en un robot. Analizamos la arquitectura edge-first que exige el mundo físico y desarmamos el repositorio microsoft/physical-ai-toolchain: ROS 2, LeRobot, Isaac Lab, Cosmos, OSMO, Azure ML, evaluación SiL/HiL, ONNX/TensorRT, GitOps y agentes.
28 de agosto de 2026 · Capital de Tokens
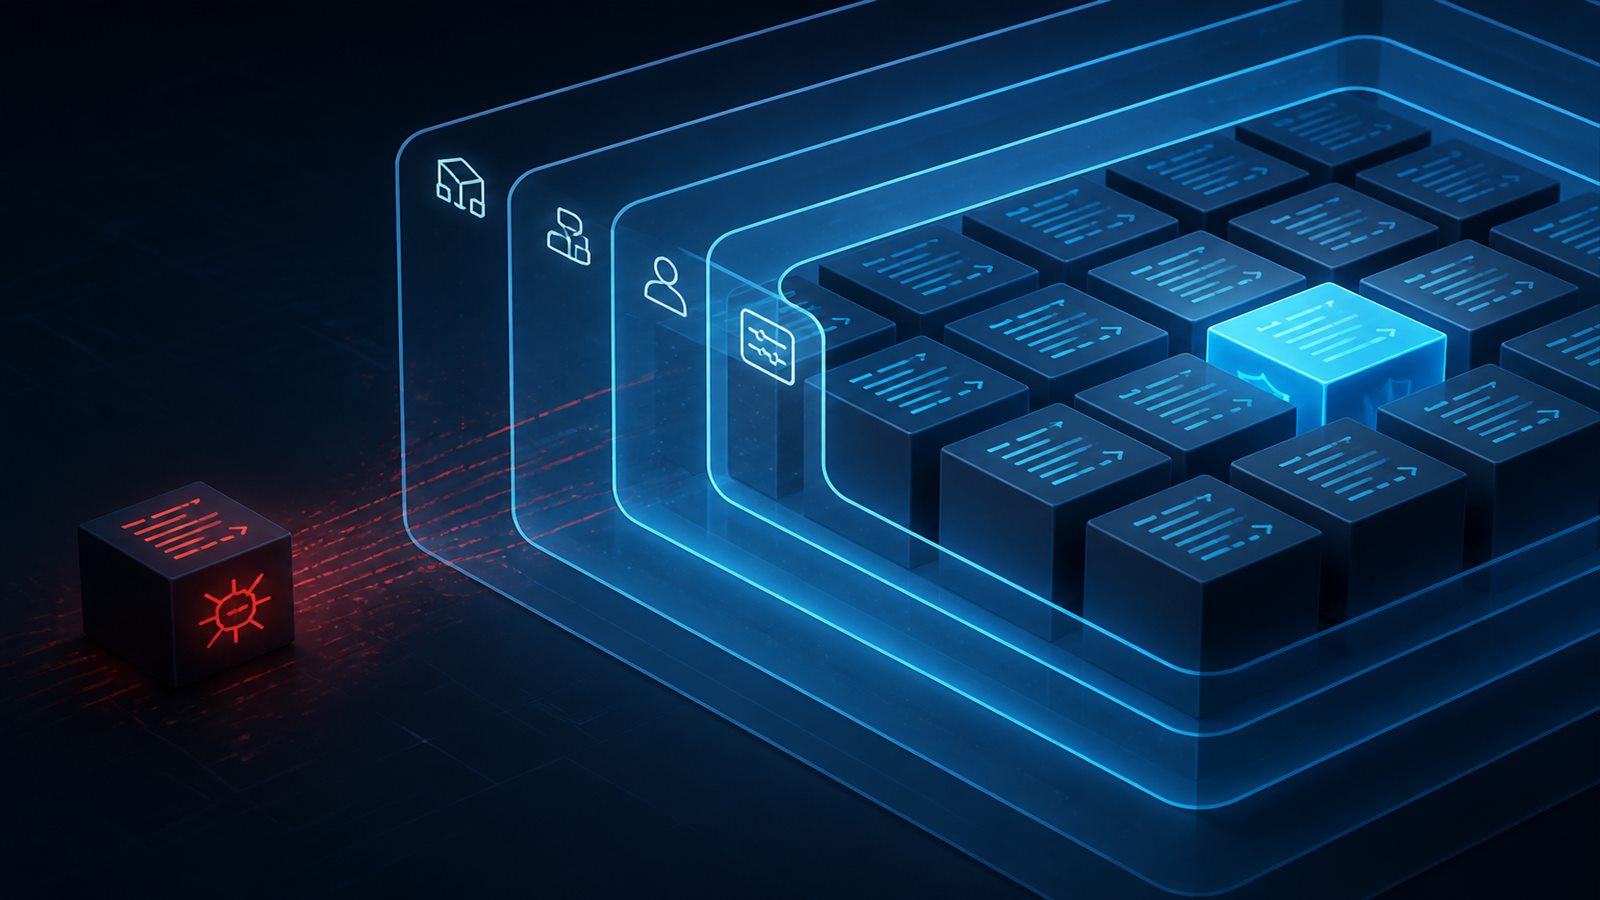
Los repositorios ya no contienen solo código: también contienen instrucciones que los agentes leen. Analizamos cómo funciona el repository poisoning, por qué el modelo por sí solo no basta y qué defensas usan los harness modernos: jerarquía de instrucciones, sandbox, firewall, aislamiento de secretos, permisos mínimos y revisión humana.
28 de agosto de 2026 · Capital de Tokens
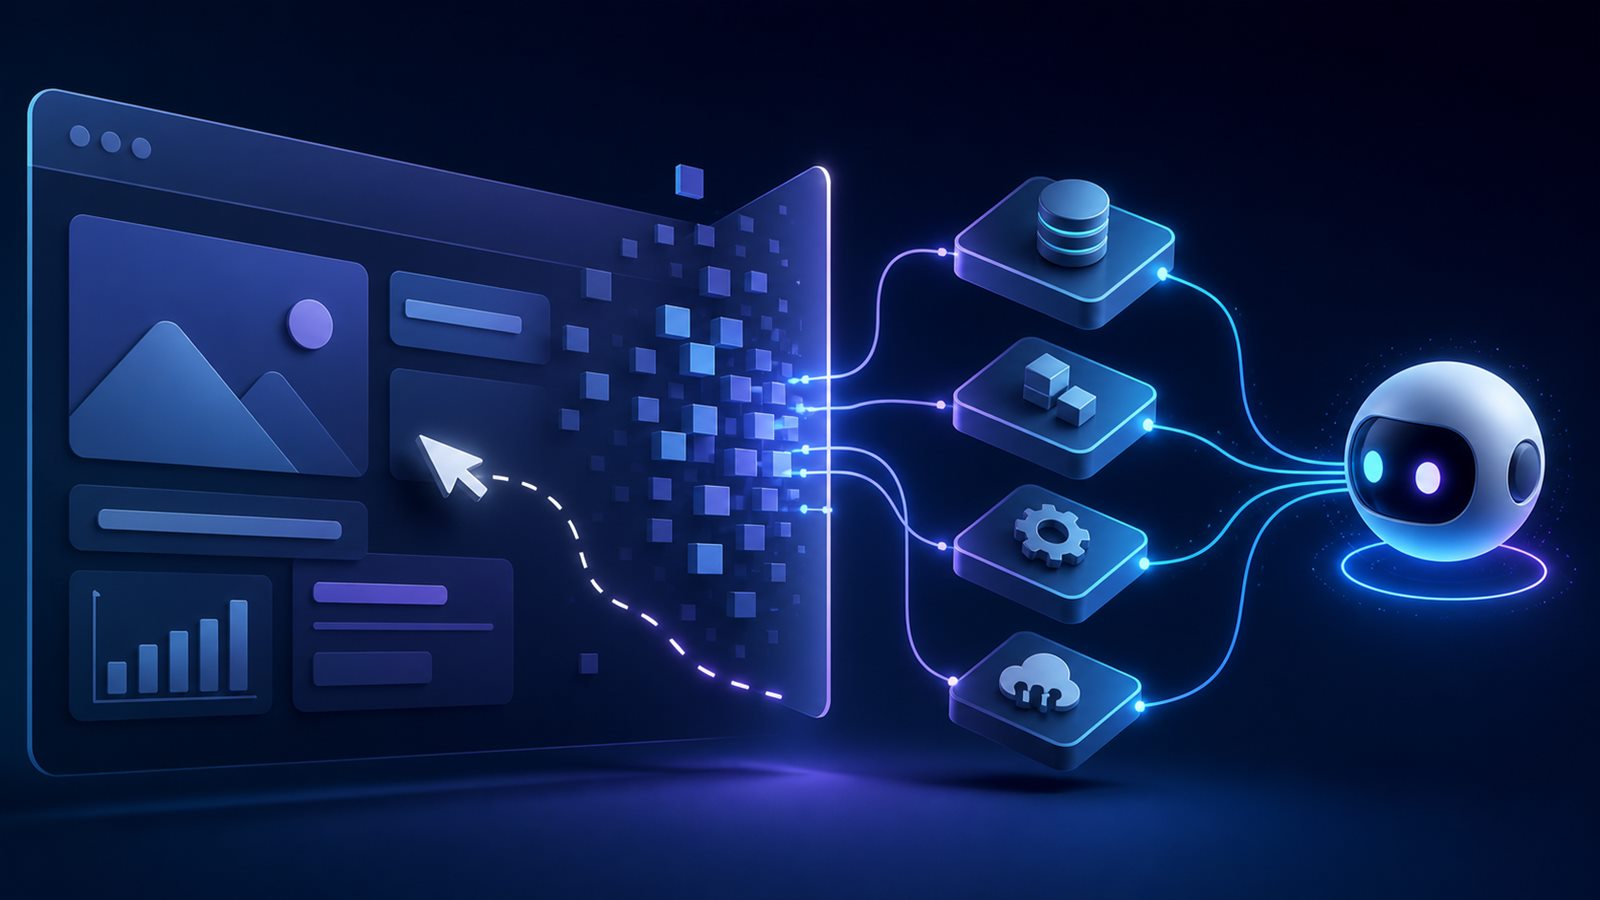
WebMCP propone que las aplicaciones web publiquen capacidades estructuradas para agentes de IA directamente desde el navegador. Analizamos su arquitectura, cómo se diferencia de MCP, qué ventajas ofrece frente al computer use y cuáles son sus riesgos de seguridad y adopción.
28 de agosto de 2026 · Capital de Tokens
Los 2nd World Humanoid Robot Games de Pekín dejaron un 100 m en 8,64 segundos, récords en 400 m, 1.500 m y salto, y más de 2.000 robots compitiendo. Pero el avance decisivo está en otro lugar: autonomía, manipulación y embodied AI en tareas del mundo real.
27 de agosto de 2026 · Capital de Tokens
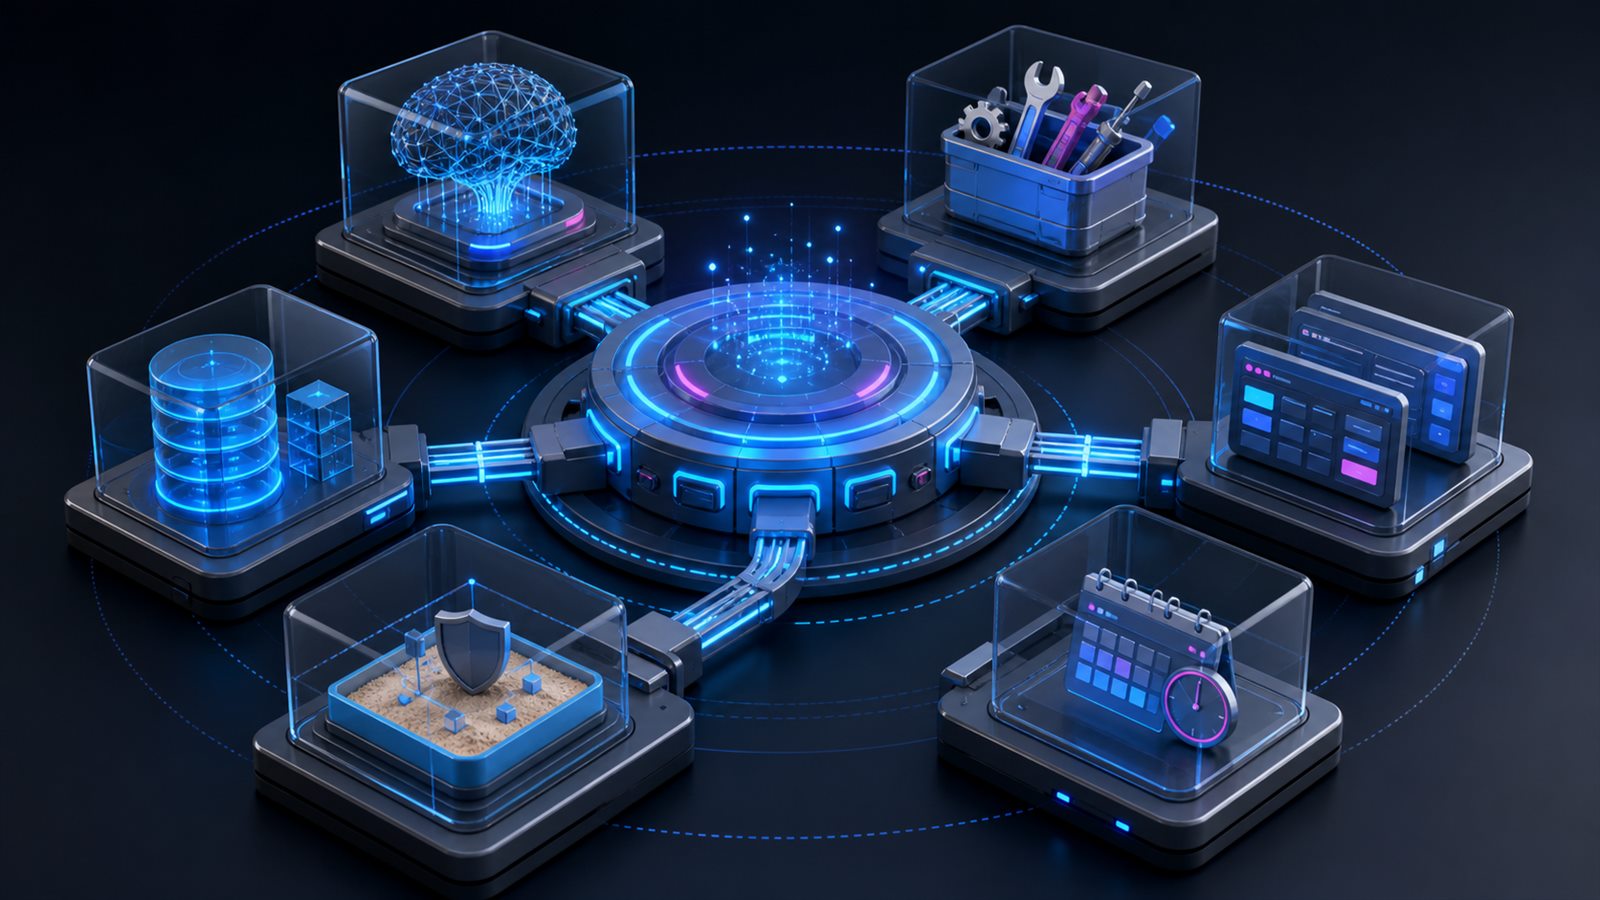
DeepSeek abrió su agent harness con una apuesta radical: modelos, herramientas, sesiones, sandboxes, almacenamiento, loops, scheduling y hasta la UI son plugins. Analizamos qué significa, cómo funciona Cordis y por qué esta capa puede importar tanto como el propio modelo.
 Capital de Tokens